
辅助驾驶“开倒车”的时候到了



如果你喜欢跑山,一定有过这样的经历:狭窄的山路完全不容两车同时通过,为了会车只能一路倒到会车区。
倒车脱困,对人来说是再基础不过的操作,可对辅助驾驶系统来说,却是一个长期存在的缺口。
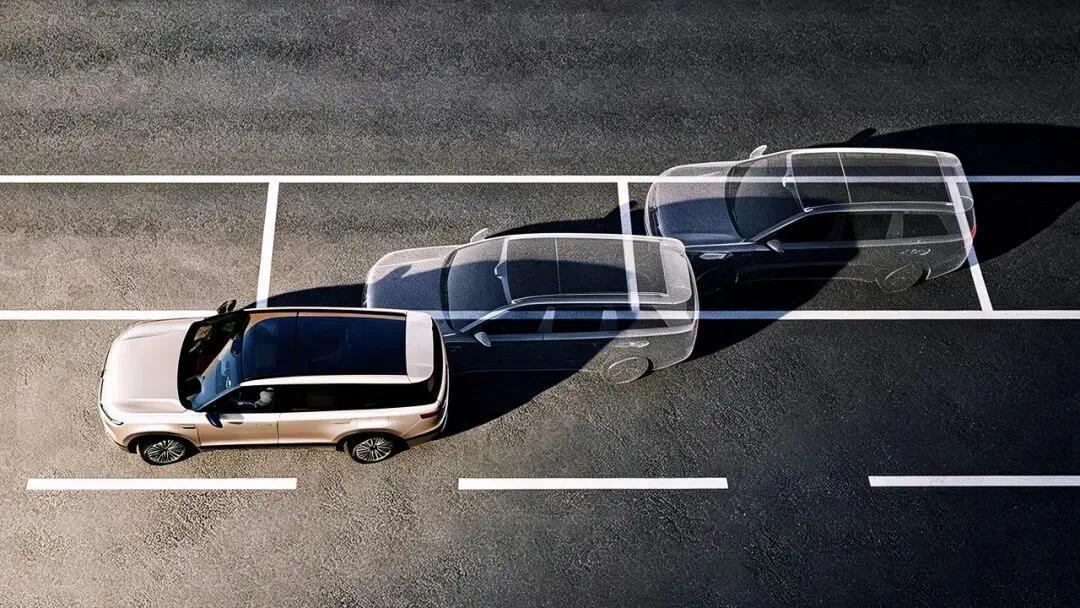
因为倒车脱困考验的不是单点感知,而是系统对场景的完整理解,在“前进”与“后退”之间完成博弈决策,这比一直向前更接近一个真实驾驶者的思维。
某种程度上,知道什么时候倒,其实也就更明白怎么进了。
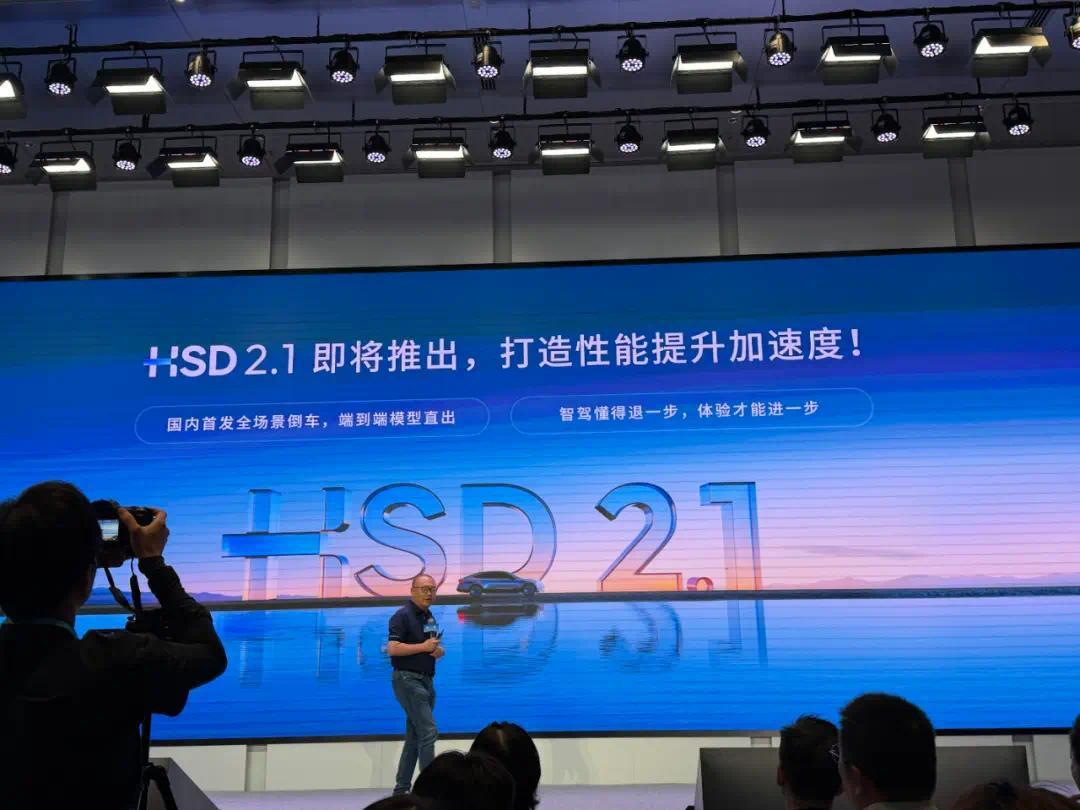
就在9月15日,地平线宣布HSD V2.1即将推出,这一系统的一大核心亮点就是“首发全场景倒车功能”。
其实倒车脱困目前已经有不少系统支持了,至于地平线口中的“全场景倒车”到底什么体验,当然现在不得而知。
不过字面意义上看,很有可能就是不挑路,山路、地库、小区等等都能实现倒车脱困。
过去半年来,我们《超级开箱》其实已经测过多套系统的脱困能力。
这篇文章就通过近期做过的测试跟大家聊聊,倒车脱困这件事,都做到什么水平了。
循迹倒车
先看下比较简单的。
循迹倒车其实也是倒车脱困的一种,它面向的是死胡同、断头路这类场景,你开进去发现没路了,或者路窄到没法掉头,只能原路退回去。
这项功能由来已久,最早是宝马能做到向后50米循迹倒车,而到了现在,循迹倒车已经变得非常普及,七八万的极狐贝塔T1也支持50米循迹倒车。
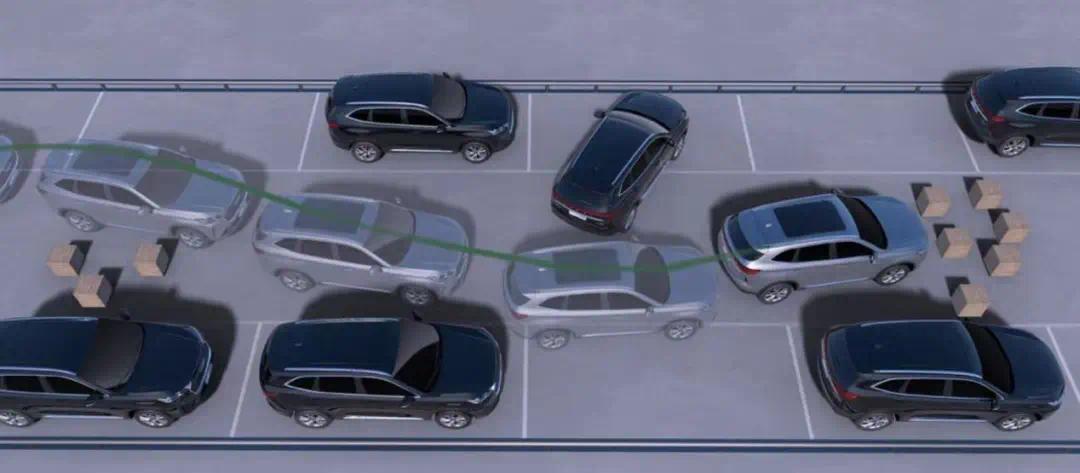
这个场景不需要博弈,不需要判断对向车意图,系统要做的只有两件事:记住来时的路,然后沿着它倒回去。
不同系统主要的差别在于倒车距离,目前循迹倒车距离基本是50米起步,地平线给上汽大众ID.ERA 5S做的循迹倒车距离则达到120米,华为乾崑智驾ADS 5也支持120米。
而120米基本就是目前行业循迹倒车上限了,事实上,120m倒车对于死胡同脱困已经十分游刃有余。
相比循迹倒车,更进阶的当然还是窄路会车博弈时的倒车脱困。
脱困博弈
就在一个多星期前,我们刚好测了元戎启行的IO4.0内测版,这个版本就新增了倒车脱困的功能,驾驶车辆是魏牌蓝山。
我们在乡间窄路上碰到前面有临停车占道,系统识别到居中行驶前进空间不足,于是很果断地倒车拉开前方空间,重新寻找向前的空挡,驾驶逻辑无可挑剔。
但可惜的是,系统的确是知道后退,但最终却没有成功向前通行,“知”和“行”之间还有优化的空间。
不过比较惊喜的是,我们在路边启动功能时,前方有车辆占道,系统懂得先倒车再汇入主路,这个操作就有高度的知行合一了。
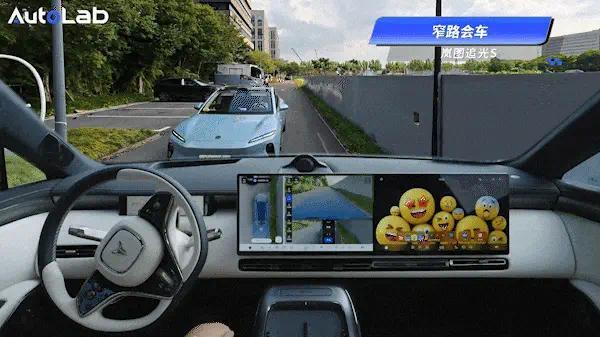
华为乾崑智驾ADS 5的倒车脱困我们近期也测过,驾驶车辆是岚图追光S。
在窄路上会车时,首先是双方互不相让的僵持,紧接着在几秒钟后,系统开始让行,向右侧后方倒车给对向车让出通行空间,然后再向前通过。
这个场景表面上看起来波澜不惊,但它不只是沿已知路径反向执行,而是在动态博弈里自己决定该不该退、退到哪里、什么时候继续走,需要看懂意图、拿捏时机、精准执行。
并且意图和时机都是很模糊的信息,就像做菜放“适量”调料一样,系统需要自己来把握“适量”到底是什么量,而像人一样的思维能力恰恰就在这“适量”里。
值得注意的是,这样一个看似复杂的思维链条和推理逻辑,却并不一定需要多高的算力和多复杂的感知系统。
一汽大众探岳L PHEV搭载的是卓驭惯导双目系统,算力不过几十TOPS,并不支持城区领航,仅能实现高速领航和记忆泊车等功能。
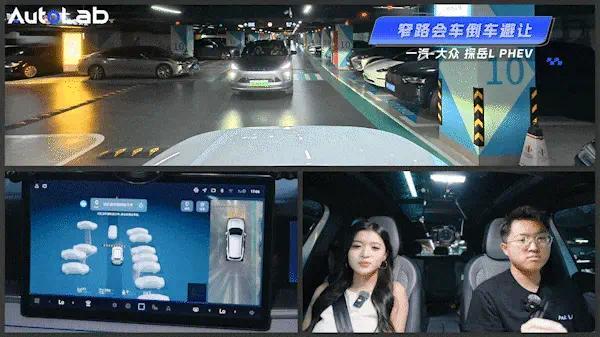
可探岳L PHEV处于记忆泊车的功能状态时,一样可以做到在地库环境中倒车让出空间,然后找到合适的时机完成通行。
写在最后
倒车脱困功能的纷纷出现其实是辅助驾驶进化的一个典型信号。
过去几年,辅助驾驶所有的能力升级几乎都围绕着一个核心方向:向前。
但真正的驾驶,特别是面向L3/4级的自动驾驶,从来不只是向前。
面对死路、会车,必须要学会倒退,而这些“后退”的动作,恰恰是日常驾驶中最刁钻、最考验判断的部分,所谓“以退为进”正是考验智慧的地方。
当明白了以退为进,系统也就拥有了更接近人的驾驶思维。
至于开头提到的地平线HSD V2.1的倒车脱困能力到底如何,大家也可以继续关注《超级开箱》后续的内容。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”