梅冠群:世界模型两三年见分晓 呼吁加快自动驾驶场景开放



第二十二届中国汽车产业发展(泰达)国际论坛(以下简称“泰达汽车论坛”)于2026年9月17日-9月20日在天津市滨海新区举办。
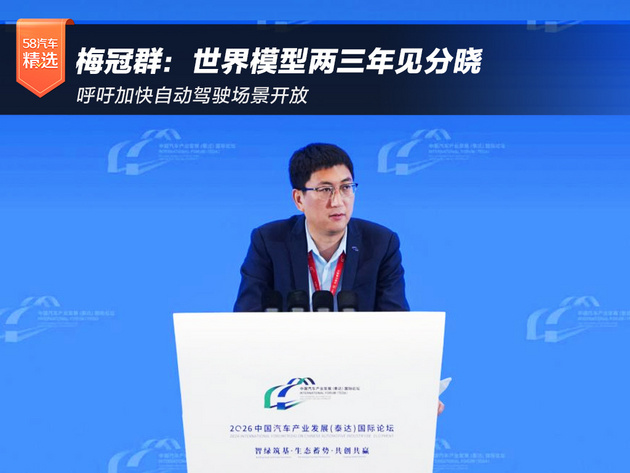
在9月19日“高端智见——智引转型绿促升级共筑汽车产业新生态”中,中国国际经济交流中心创新发展研究部处长梅冠群发表题为“高水平推进人工智能与交通运输融合发展”的演讲。他认为,“AI+交通运输”并非简单行业应用,而是中美AI博弈中的“先手棋”,需要更多顶层设计与制度支持。
AI正从“虚拟交互”走向“物理在场”
梅冠群判断,人工智能已到“重要的节点时刻”,正形成三个递进趋势:一是递归自我改进,AI可通过自改代码、调度算力快速迭代,从工具走向自主决策的智能体;二是走向通用人工智能,并将进一步出现超级人工智能,“人类经济社会发展逻辑将发生根本变化”;三是迈向世界模型,AI将从大语言模型、多模态模型发展为世界模型,通过控制车辆、机器人等终端与物理世界耦合,走向“物理在场”。
他指出,基础模型层面中国与美国仍有差距但正在快速拉近,场景应用是中国优势,关键是把“场景驱动、数据供给、模型升级”的飞轮跑起来。
为什么首推交通:场景简单、最先闭环、数据丰富
梅冠群判断,当前最重要的落地方向正是包括汽车在内的交通行业:相较工业和生活场景,交通运输场景相对简单,自动驾驶进展显著快于机器人;交通可能是最先实现商业闭环的领域;交通又是体量大、高质量数据丰富的领域,我国场景多元优势明显,“在AI应用中理应比美国更具优势”。
梅冠群特别提示关注世界模型,将全球路线归纳为四类:基于大语言模型、基于像素、三维结构、基于视觉表征。他判断,四条路线目前并跑,未来两三年是关键期,路线将收敛融合;自动驾驶会是最先规模化的应用,成熟后将向无人艇、无人装备扩散。
风险与呼吁:警惕“全栈合围”把步子迈得更大
梅冠群警示,若美国企业在硬件底座、开发工具、通用模型领域形成“全栈合围”,未来美国模型一旦成为物理AI时代基础操作系统,我国自动驾驶、机器人、智能制造等领域都将受制于人。他注意到,美国通过“边部署、边监管、边修订规则”的弹性治理加速落地,特斯拉累计里程超100亿英里,Waymo测试车队超4000辆,“如果我们不能做更深度场景开放、设定更深入的试点沙盒,可能在底层模型和场景应用两方面都落后于美国”。
落到政策,他提出要从战略高度看待“AI+交通运输”,加强场景开放与可信数据空间建设,在画好安全底线红线的基础上,“步子更大一些,形成开放、包容、弹性的治理体系”,为汽车和交通智能化转型创造更好环境。
更多原创热点汽车资讯可关注58汽车微信号:wubache
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”